JetAcker
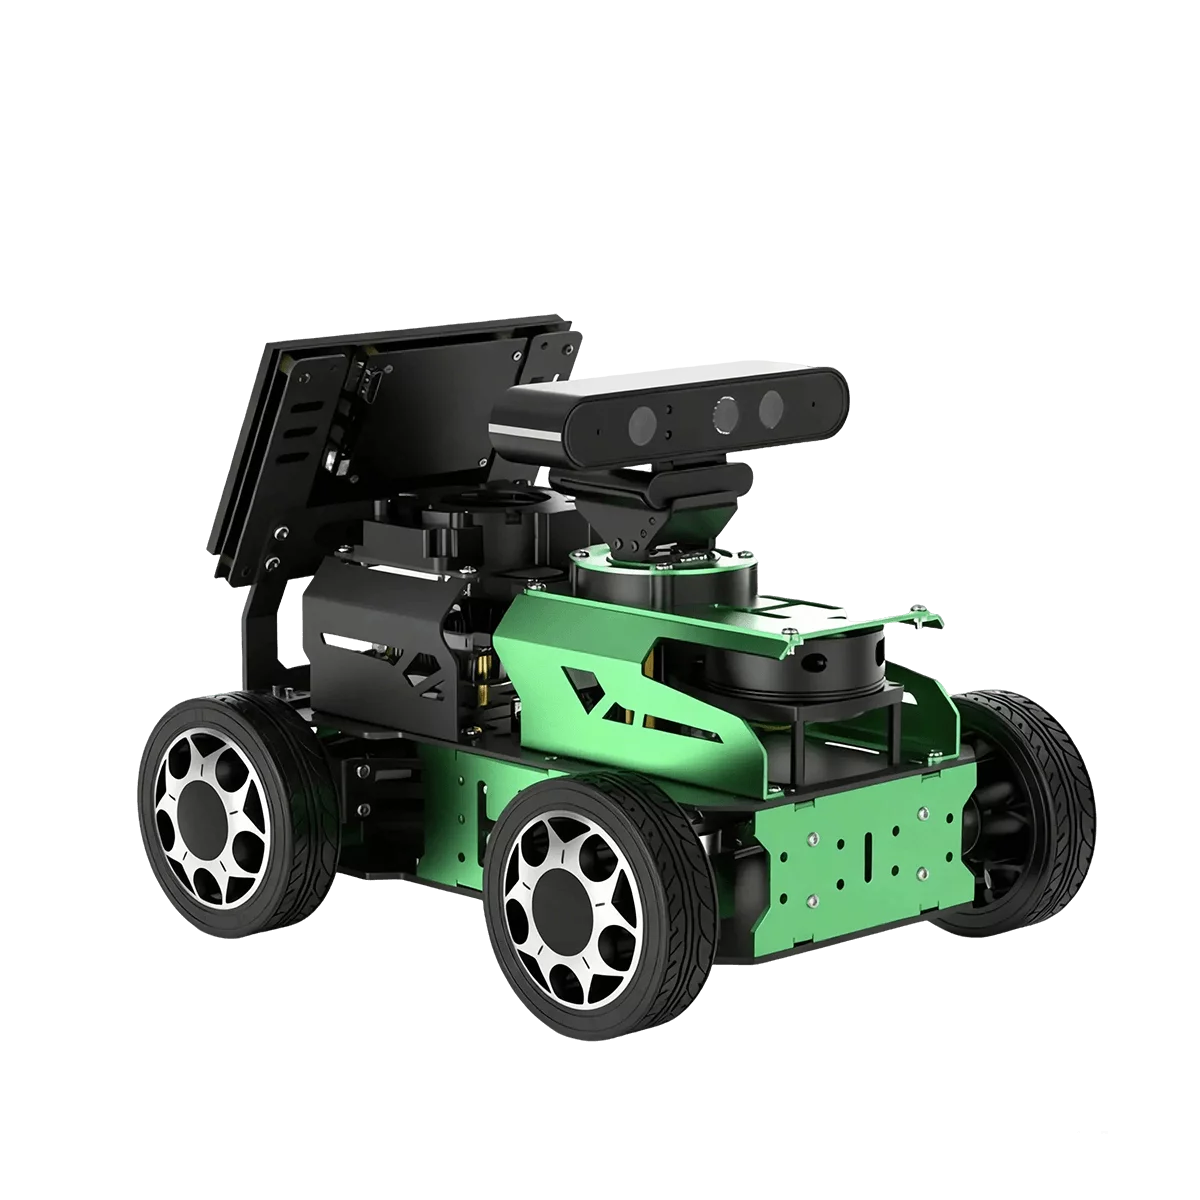
JetAcker是幻尔科技推出的一款专注于ROS教育的自动驾驶机器人小车。它用上了真实汽车常用的阿克曼转向底盘,让转向更自然平稳,不像普通小车那样容易打滑。核心是NVIDIA Jetson系列主控,算力强劲,能轻松跑深度学习模型。搭配激光雷达和3D深度相机,它能同时做2D和3D建图导航;再加上6通道麦克风阵列和7英寸大屏,支持语音指令、大模型对话、视觉目标跟踪,甚至体感跟随。所有代码和教程完全公开,可以直接改代码、加功能,从基础运动控制到高级AI交互一步步学,特别适合想深入机器人和自动驾驶的人上手实践。
JetAcker 介绍
JetAcker是幻尔科技推出的一款专注于ROS教育的自动驾驶机器人小车。它用上了真实汽车常用的阿克曼转向底盘,让转向更自然平稳,不像普通小车那样容易打滑。核心是NVIDIA Jetson系列主控,算力强劲,能轻松跑深度学习模型。搭配激光雷达和3D深度相机,它能同时做2D和3D建图导航;再加上6通道麦克风阵列和7英寸大屏,支持语音指令、大模型对话、视觉目标跟踪,甚至体感跟随。所有代码和教程完全公开,可以直接改代码、加功能,从基础运动控制到高级AI交互一步步学,特别适合想深入机器人和自动驾驶的人上手实践。
JetAcker 技术规格
核心硬件参数
| 参数类别 | 具体规格 | 说明 |
| 长度 | 31.6cm | 前后尺寸紧凑,适合室内外灵活行驶和桌面开发 |
| 宽度 | 26.1cm | 底盘宽度均衡,提供出色稳定性,避免侧翻 |
| 高度 | 24.2cm | 传感器布局优化,提升建图和导航精度 |
| 重量 | 4.8kg | 全金属结构轻便耐用,方便携带和长时间操作 |
| 通信方式 | WiFi➕蓝牙 | 稳定远程连接支持电脑 、平板无线控制 |
| 续航 | 90min | 相比同类其他产品,续航提升较大 |
JetAcker 应用场景
ROS系统学习:从零开始掌握ROS1/ROS2话题、服务、节点开发。 SLAM建图与导航:室内外实时建图、多点巡航、动态避障。 AI视觉开发:目标检测、跟踪、人体姿态识别、3D点云处理。 语音与大模型交互:语音指令控制、ChatGPT式对话导航、视觉语言理解。 自动驾驶模拟:路径规划、障碍避让、真实转向体验。 教育与竞赛:学校课程、毕业设计、机器人比赛理想平台。
JetAcker 优势
完全开源:代码、教程、电路图全公开,想怎么改就怎么改。 硬件配置强:Jetson主控+激光+3D相机组合,跑大模型不卡顿。 转向真实:阿克曼结构比普通差速小车更接近真实汽车,开起来更稳。 教程完善:从入门到高级都有详细视频和文档,学得快。 控制方式多:手机APP、手柄、语音、体感随便选,用起来方便。 扩展性好:支持多种Jetson版本,后续升级不浪费。
相关机器人