R1双足机器人
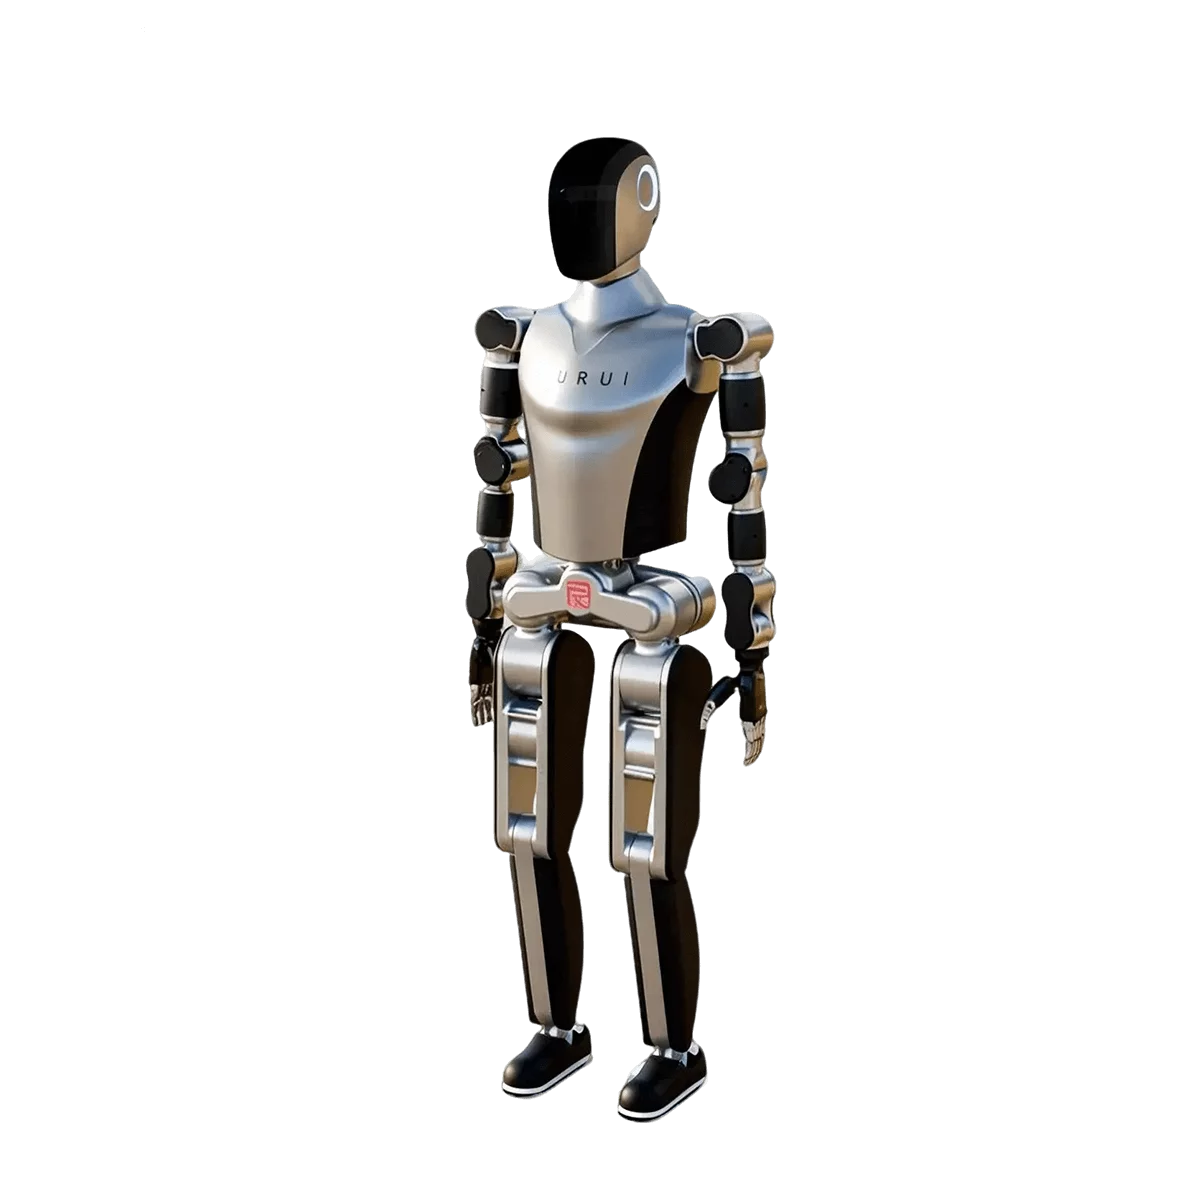
图睿R1的设计理念很直接:先解决运动,再解决干活。R1搭载26个高性能关节,每个关节都像经过专业训练的运动员肌肉,能让这台25kg的机器人完成翻跟头、倒立行走、快速奔跑甚至打拳组合动作。这种运动能力不是简单的预设动作播放,而是基于实时动态稳定控制算法,在摔倒边缘仍能自主调整姿态的真·平衡能力。更重要的是它的"大脑"可升级。自带8核CPU保证流畅运行,还可直接运行视觉识别、语音理解等大模型算法。你可以让它识别你的手势、听懂自然语言指令,甚至通过双目相机自主导航避障。对于开发者来说,R1是开放的。所有关节控制接口、传感器数据全部开放,支持Python和C++二次开发,你写的算法可以通过仿真平台直接部署到实体机器人上验证。外壳也支持个性化改装,想给它喷什么颜色、装什么配件都可以。
R1双足机器人 介绍
图睿R1的设计理念很直接:先解决运动,再解决干活。R1搭载26个高性能关节,每个关节都像经过专业训练的运动员肌肉,能让这台25kg的机器人完成翻跟头、倒立行走、快速奔跑甚至打拳组合动作。这种运动能力不是简单的预设动作播放,而是基于实时动态稳定控制算法,在摔倒边缘仍能自主调整姿态的真·平衡能力。更重要的是它的"大脑"可升级。自带8核CPU保证流畅运行,还可直接运行视觉识别、语音理解等大模型算法。你可以让它识别你的手势、听懂自然语言指令,甚至通过双目相机自主导航避障。对于开发者来说,R1是开放的。所有关节控制接口、传感器数据全部开放,支持Python和C++二次开发,你写的算法可以通过仿真平台直接部署到实体机器人上验证。外壳也支持个性化改装,想给它喷什么颜色、装什么配件都可以。
R1双足机器人 技术规格
核心硬件参数
| 参数类别 | 具体规格 | 说明 |
| 高度 | 121cm | 可自然穿行标准门洞与狭窄通道 |
| 宽度 | 35.7cm | 纤薄躯干轮廓设计 |
| 厚度 | 19cm | 超薄机身结构,大幅降低风阻与碰撞风险提升动态平衡 |
| 重量 | 25kg | 轻量化镁合金骨架,单人即可完成搬运部署与位置调整 |
| 自由度 | 26DOF | 全身多关节精密协同,精准复现人类级复杂动作姿态 |
| 臂展 | 43.5cm | 单臂延展覆盖地面至2米高度,轻松取放各类日常物品 |
| 单臂负载 | 2kg | 可稳定提举标准工具箱,胜任轻型物料搬运与装配任务 |
R1双足机器人 应用场景
科研开发:大学实验室或研究所用来验证双足行走算法、AI决策模型,实时测试平衡和路径规划。 工业巡检:工厂内部代替人完成设备检查、环境监测,狭窄空间也能灵活穿行。 服务展示:展会、科技馆或企业前台做迎宾、导览,吸引访客互动,提升品牌科技感。 教育培训:学校或培训机构作为教学工具,让学生动手编程控制机器人,学习人工智能基础。
R1双足机器人 优势
开发门槛低:支持人工智能快速接入,上手快,不需要深厚硬件背景就能开始实验。 移动灵活:双足设计让它在不平整地面或台阶环境也能稳稳行走,比轮式机器人适应性强。 多领域通用:一套平台覆盖科研到工业服务,买一台就能干多种事,性价比高。 扩展性强:开放接口,方便加传感器或改算法,后期升级空间大,不会很快过时。
相关机器人