
AI机器人
人形机器人
SA01
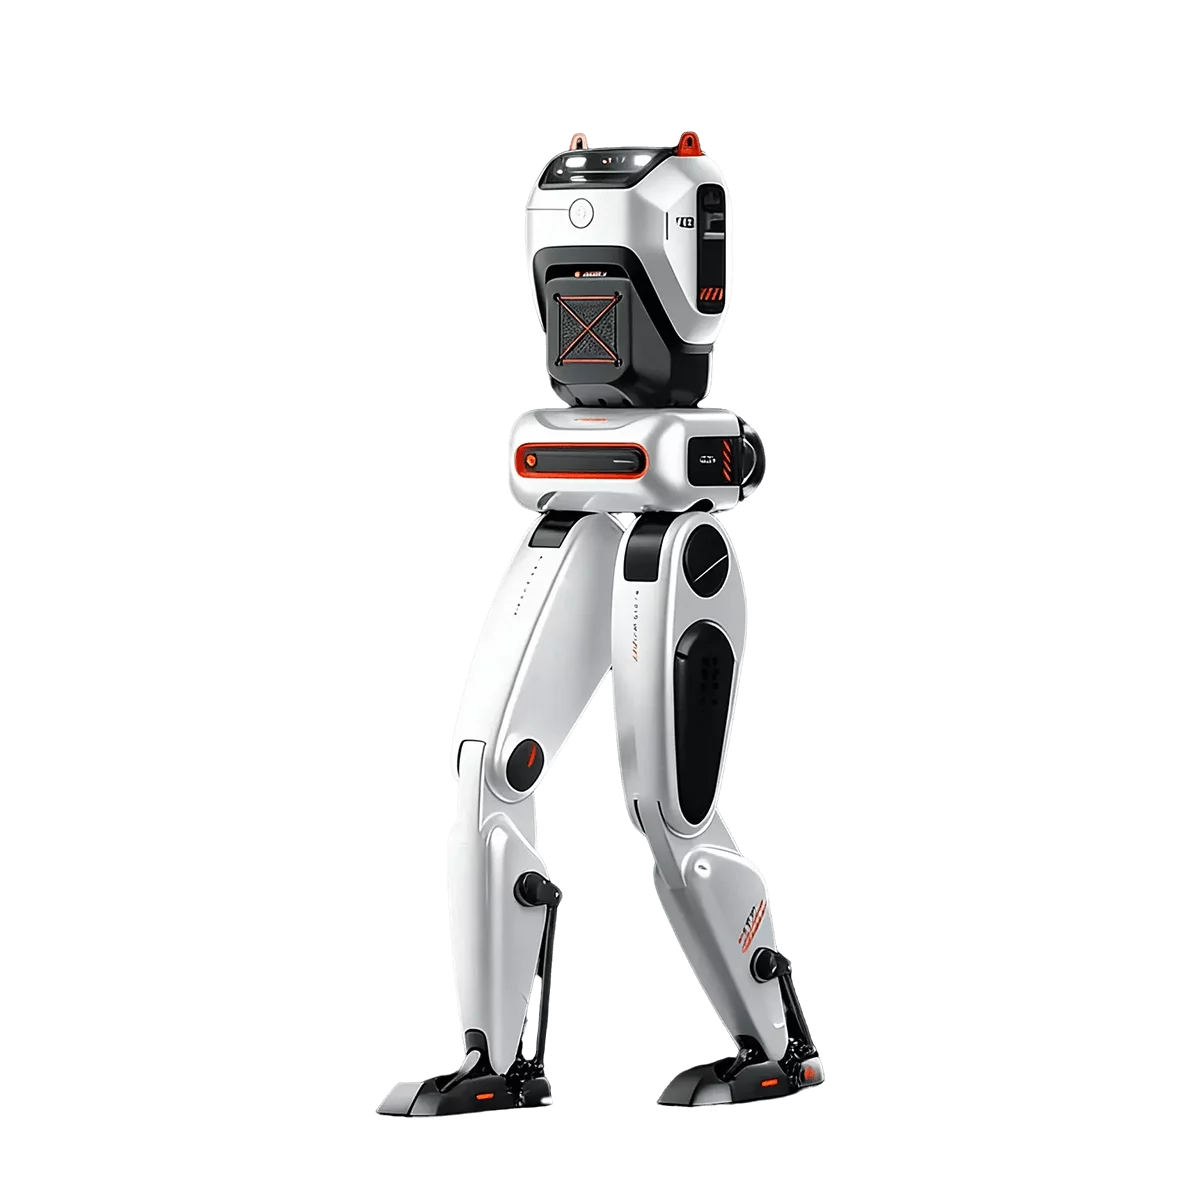
ENGINEAI SA01这款双足机器人平台,从设计上就强调开源和自定义,可以直接改装硬件,比如加机械臂或调整结构,硬件接口全开放,避免了封闭系统的限制。运动方面,它用自研直膝步态取代传统弯膝方式,行走更自然,结合实时平衡算法,能在推拉或不平地面上稳住身形。关节部分全栈自研,髋膝扭矩达160Nm,双磁编码器让重启后位置精准恢复,不用反复校准。机身选航空铝合金,轻又耐摔,电池15Ah支持2小时续航,还能快速换取。
SA01 介绍
ENGINEAI SA01这款双足机器人平台,从设计上就强调开源和自定义,可以直接改装硬件,比如加机械臂或调整结构,硬件接口全开放,避免了封闭系统的限制。运动方面,它用自研直膝步态取代传统弯膝方式,行走更自然,结合实时平衡算法,能在推拉或不平地面上稳住身形。关节部分全栈自研,髋膝扭矩达160Nm,双磁编码器让重启后位置精准恢复,不用反复校准。机身选航空铝合金,轻又耐摔,电池15Ah支持2小时续航,还能快速换取。
SA01 技术规格
核心硬件参数
| 参数类别 | 具体规格 | 说明 |
| 长度 | 135cm | 一米三小高个,室内走得开,户外也能迈开腿 |
| 宽度 | 25cm | 门缝、货架、人群缝随便钻 |
| 高度 | 35cm | 低矮趴行姿态,跑起来贴地飞行 |
| 重量 | 40kg | 整铝骨架,全身重四十公斤 |
| 总自由度 | 12DOF | 十二条“肌腱”,单腿六段式,高抬腿、急刹车都不打晃 |
| 移动速度 | 1m/s | 每秒一米,快走跟得上,实验拍摄不拖影 |
SA01 应用场景
SA01作为高拓展性的开源平台,其应用核心是服务于研发与创新,为各类前沿探索提供可靠的实体验证工具。 在科研实验室中,用于验证步态算法和平衡控制,直接部署代码观察实际效果。 在教育机构,帮助学生学习机器人开发,通过开源接口进行二次改装实验。 在工业现场,添加模块后处理巡检或搬运任务,适应不平地面行走。 在娱乐演示场合,展示奔跑和跳跃动作,吸引观众互动体验。
SA01 优势
开源设计让你自由改装硬件和算法,避免被厂商锁定,轻松实现个性化需求。 高扭矩关节和稳定步态,确保机器人可靠运行,减少故障中断你的工作。 轻盈铝合金机身和快拆电池,便于携带和维护,长时续航支持连续测试。 亲民售价和全链路共享,让初学者也能参与高端开发,加速项目进展。
相关机器人
Honor Humanoid
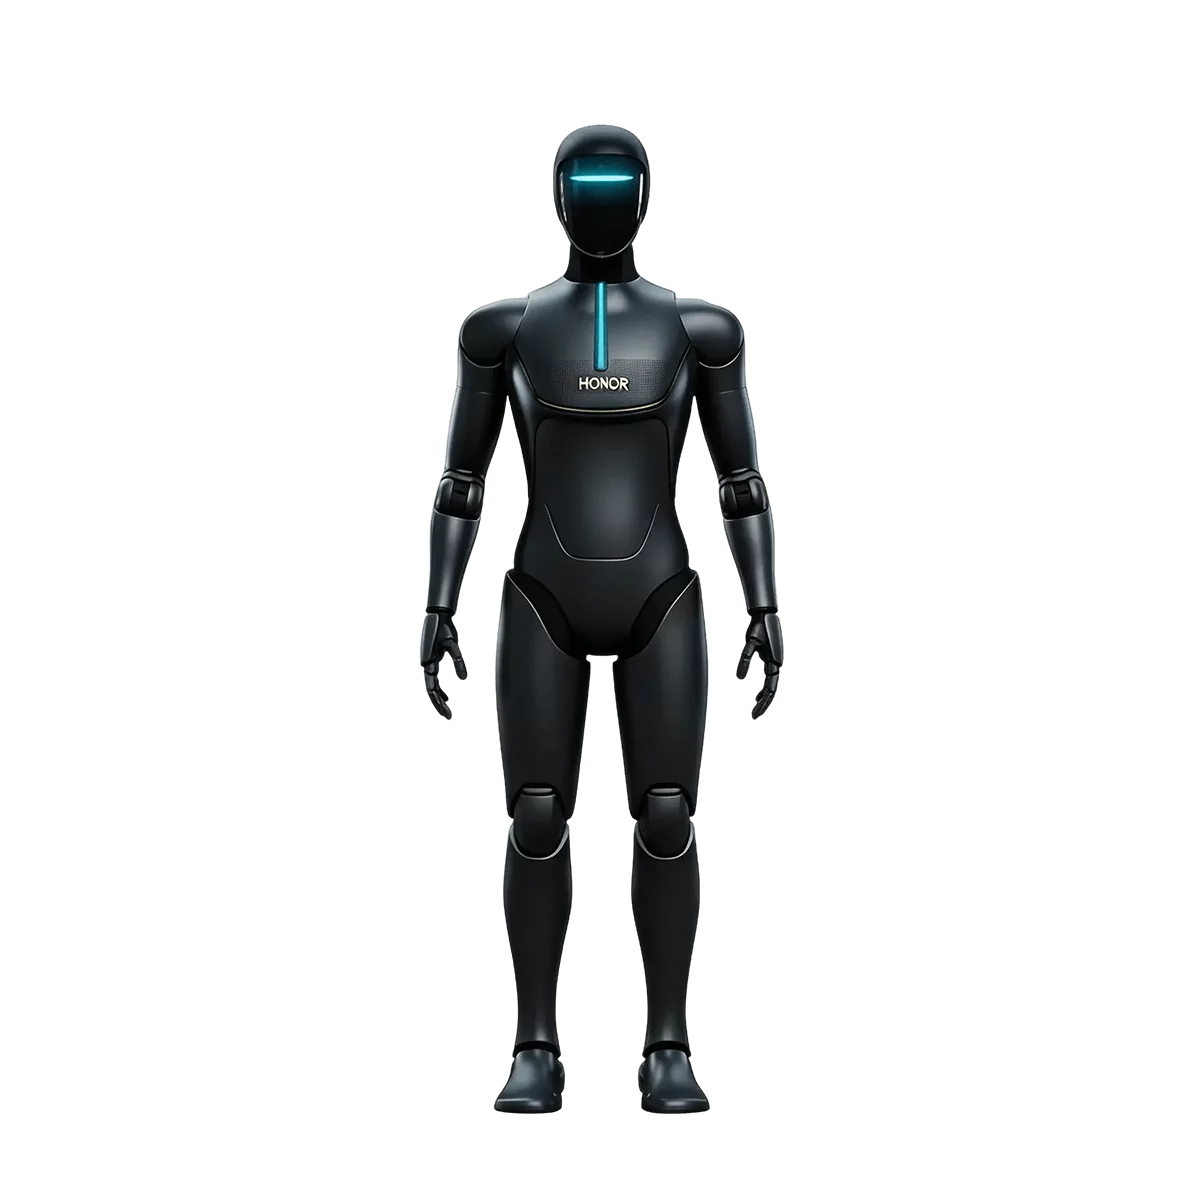
在MWC 2026的舞台上,荣耀做了一件让所有人都意想不到的事,它让一个机器人跳着月球漫步登场,...
云胡椒
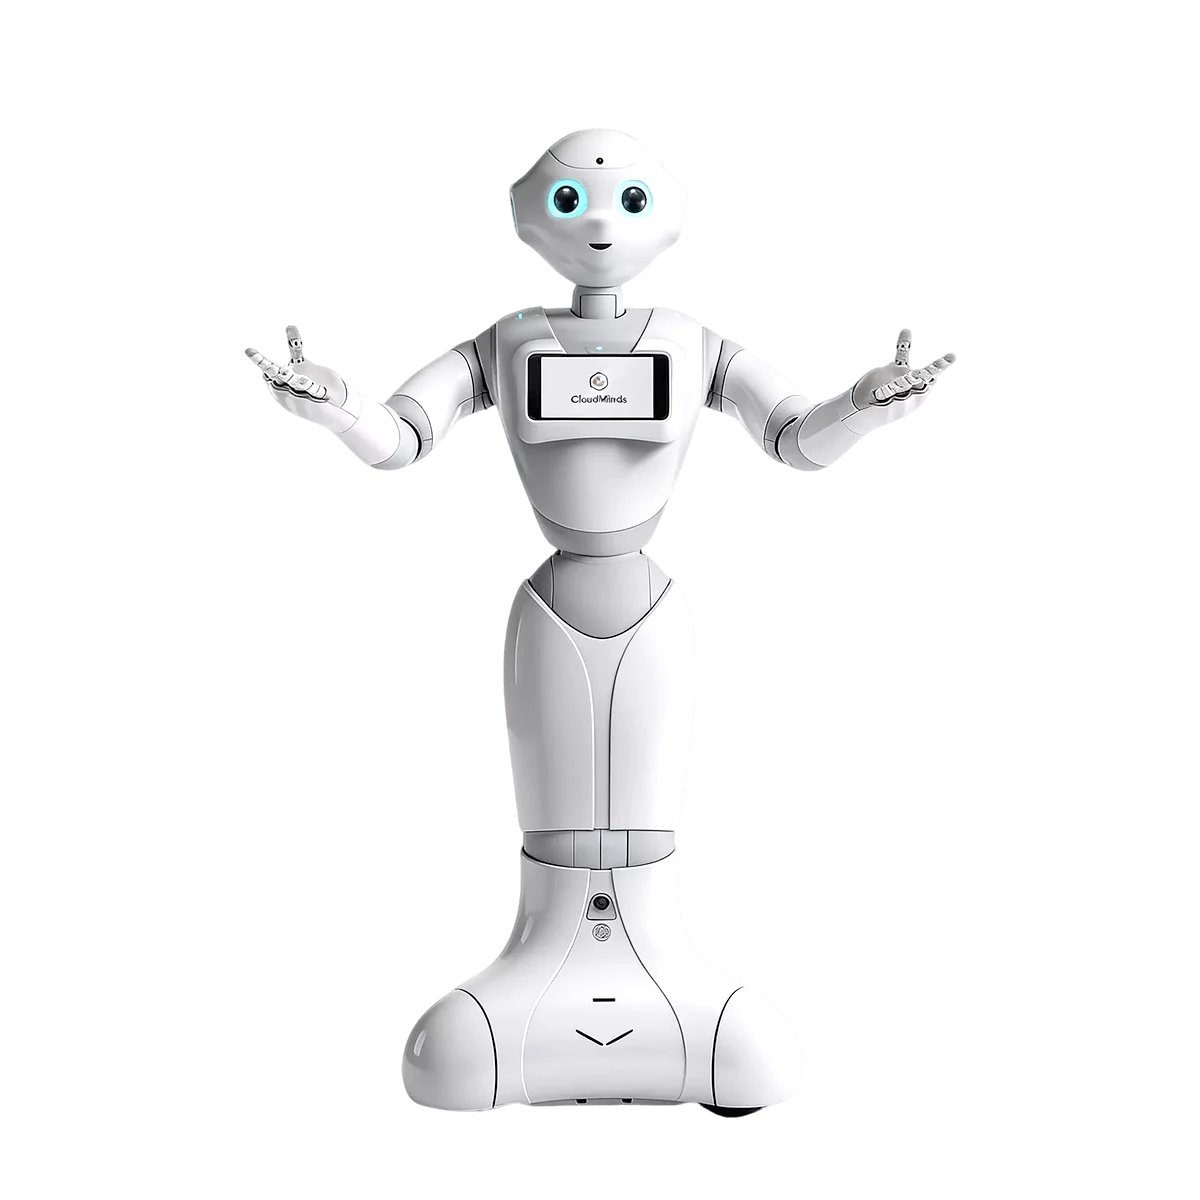
Cloud Pepper是达闼机器人推出的一款云端情感服务机器人,设计的核心就是让人感觉“像和真...

Yanshee
Yanshee偃师机器人!它源自优必选科技,名字借自古代“机器人鼻祖”偃师,专为学生打造。核心是...
Abi
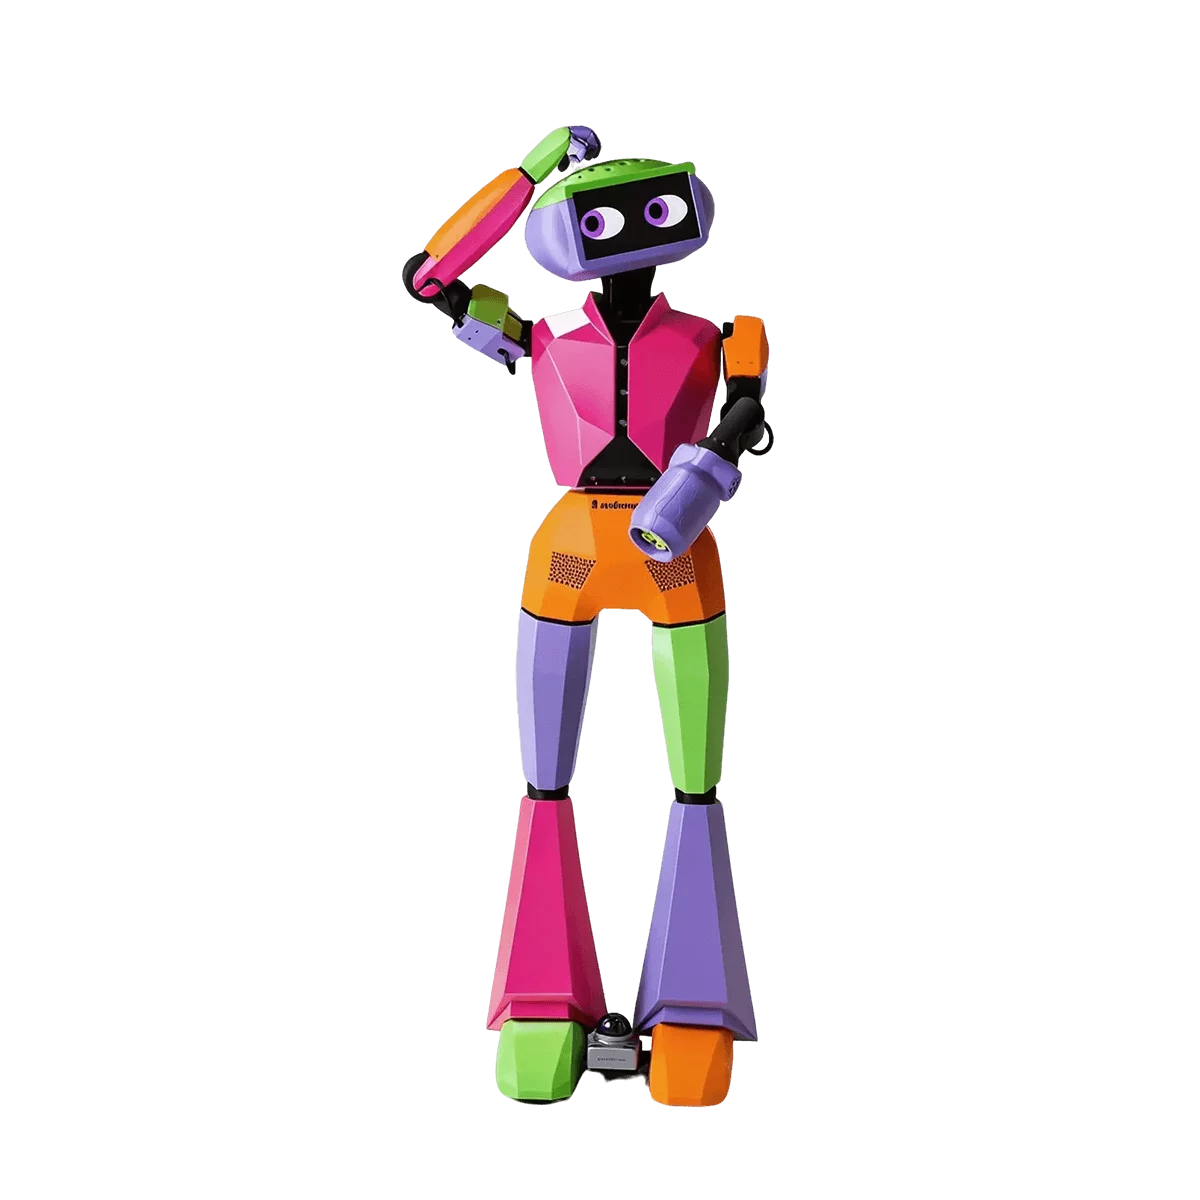
想象一下,在安静的养老院里,走来一个彩色的小机器人,她叫Abi。她可不是来替代护工干活的,她是来...
Monte02
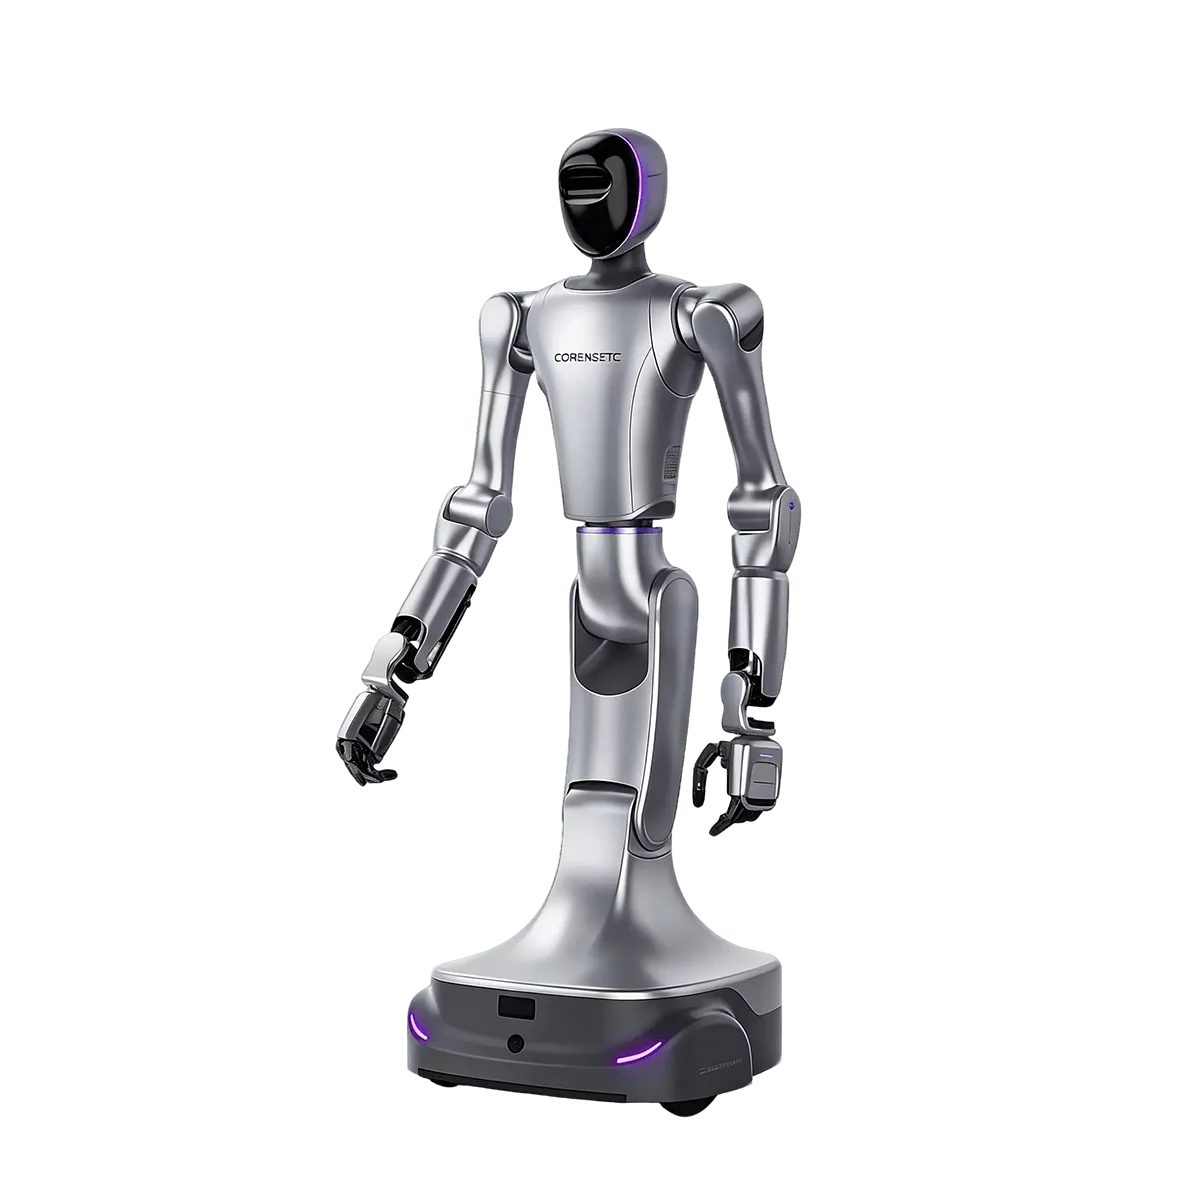
源络科技的Monte系列以Monte02为最新代表,这是一款通用轮式人形机器人,从实际需求出发,...
TIAGo Pro
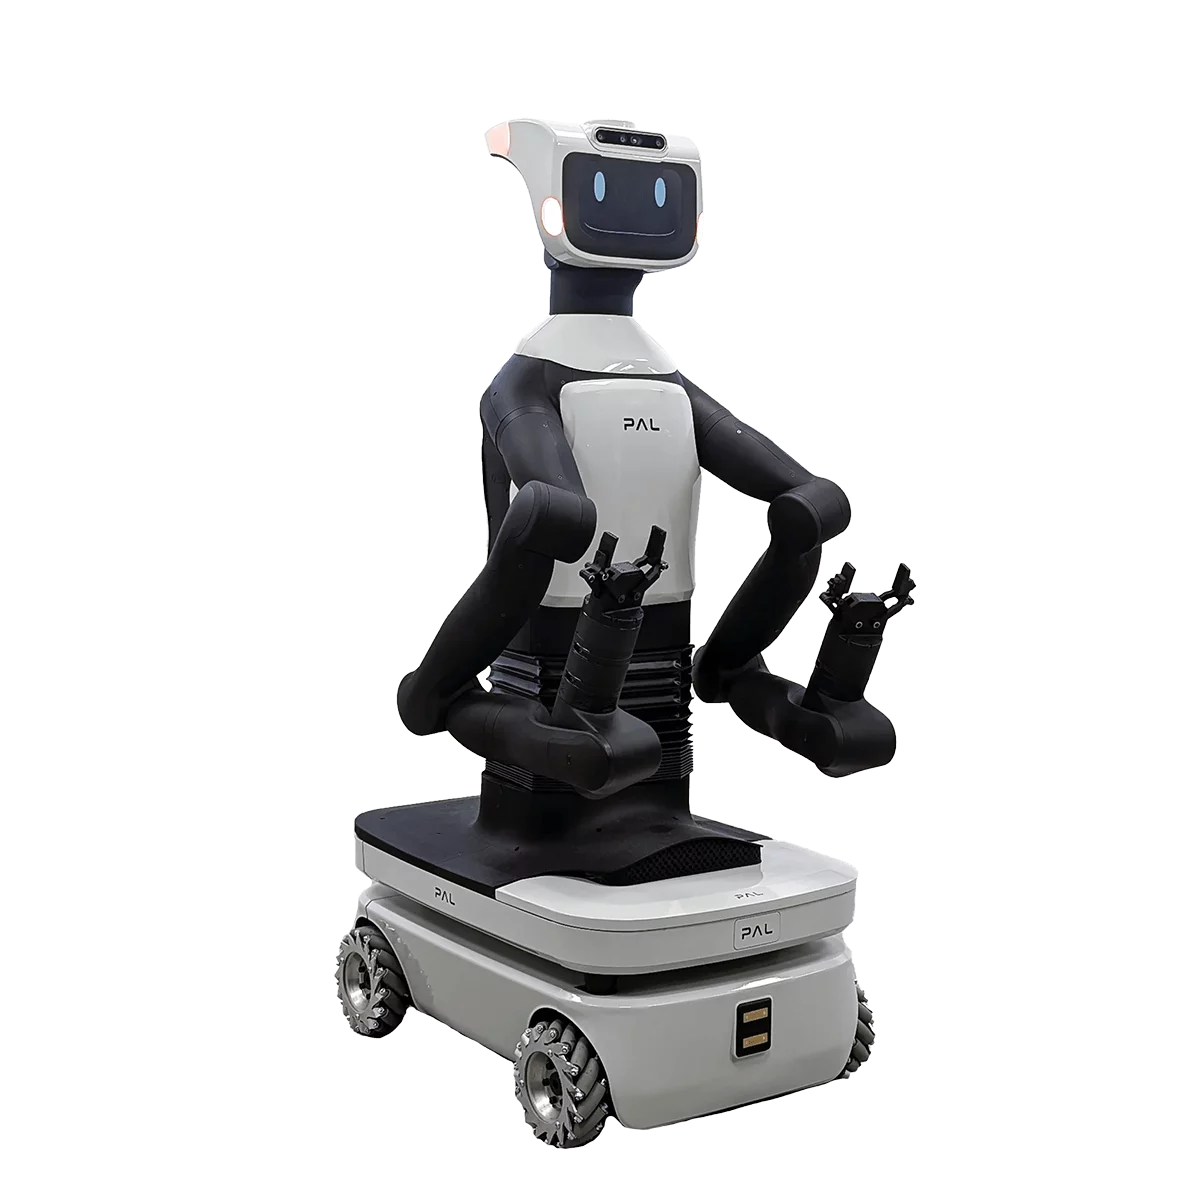
TIAGo Pro最核心的升级在于那双手,拥有两条串联弹性执行器驱动的7自由度机械臂,这意味着它...
云姜2.0
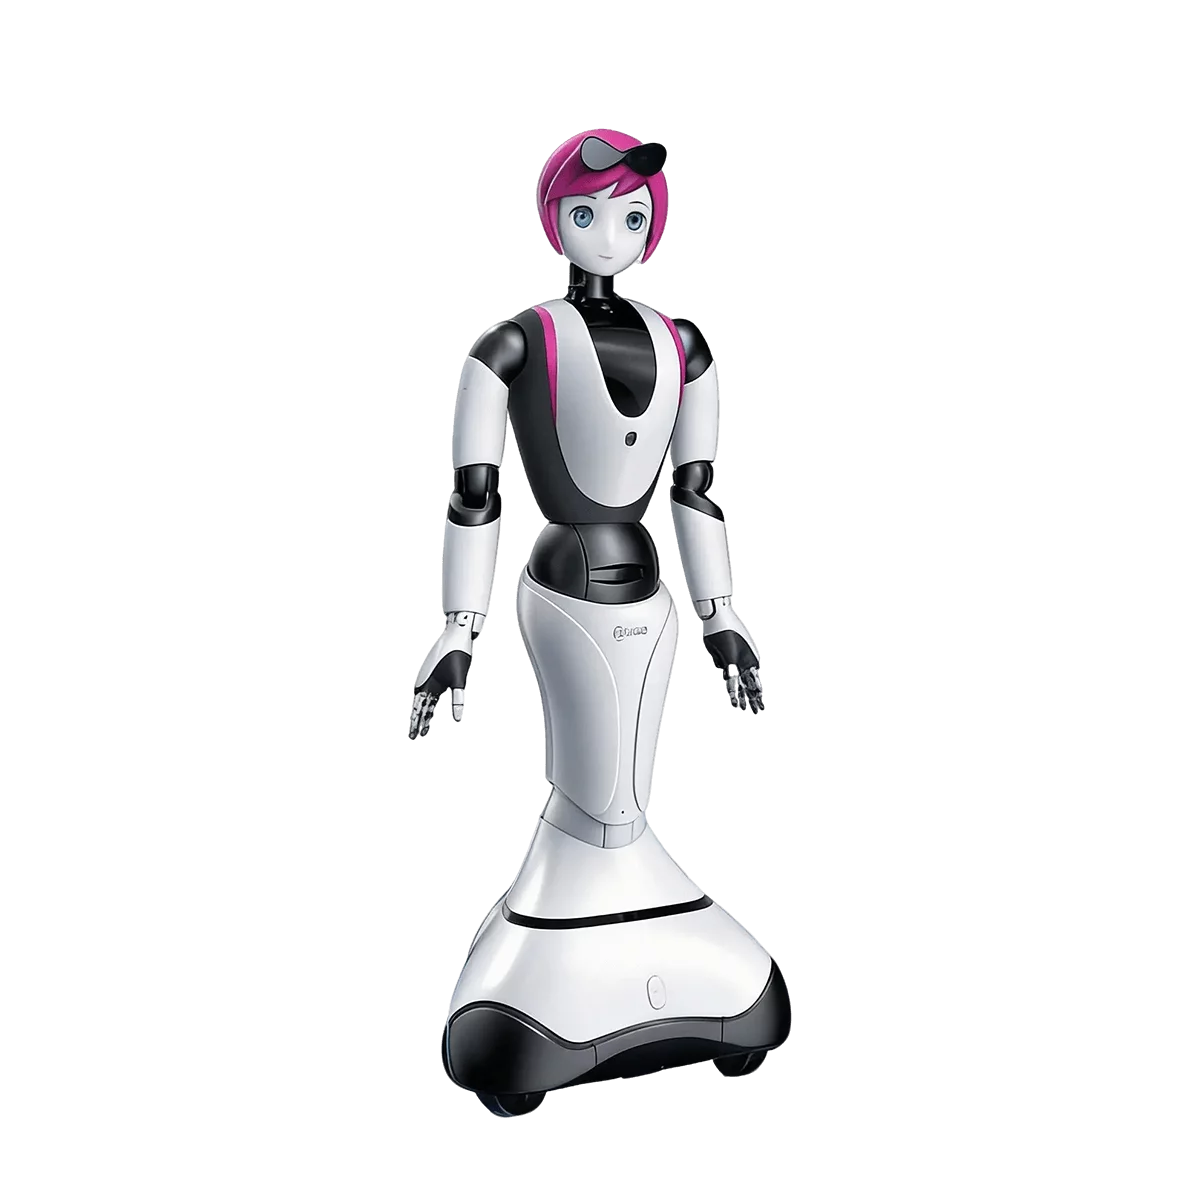
Cloud Ginger 2.0——云姜2.0是达闼机器人专注服务场景推出的升级款人形机器人。它...
Cruzr 1S
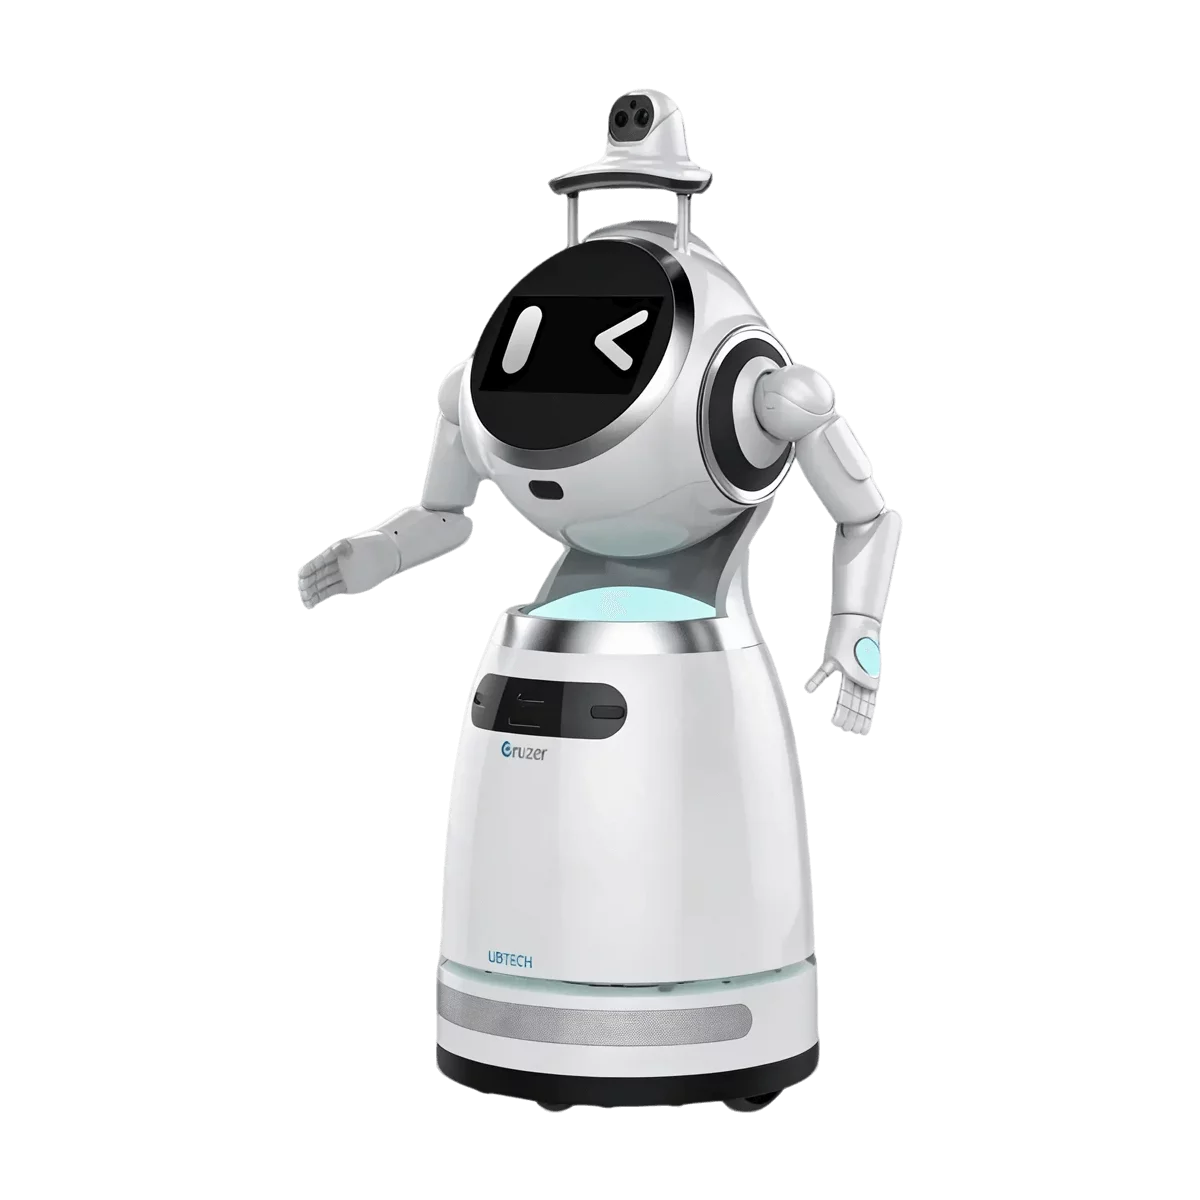
走进展厅,Cruzr 1S会先“看”到你——0.3秒完成人脸比对,如果是预约 VIP,它立刻喊出...