Hexplorer
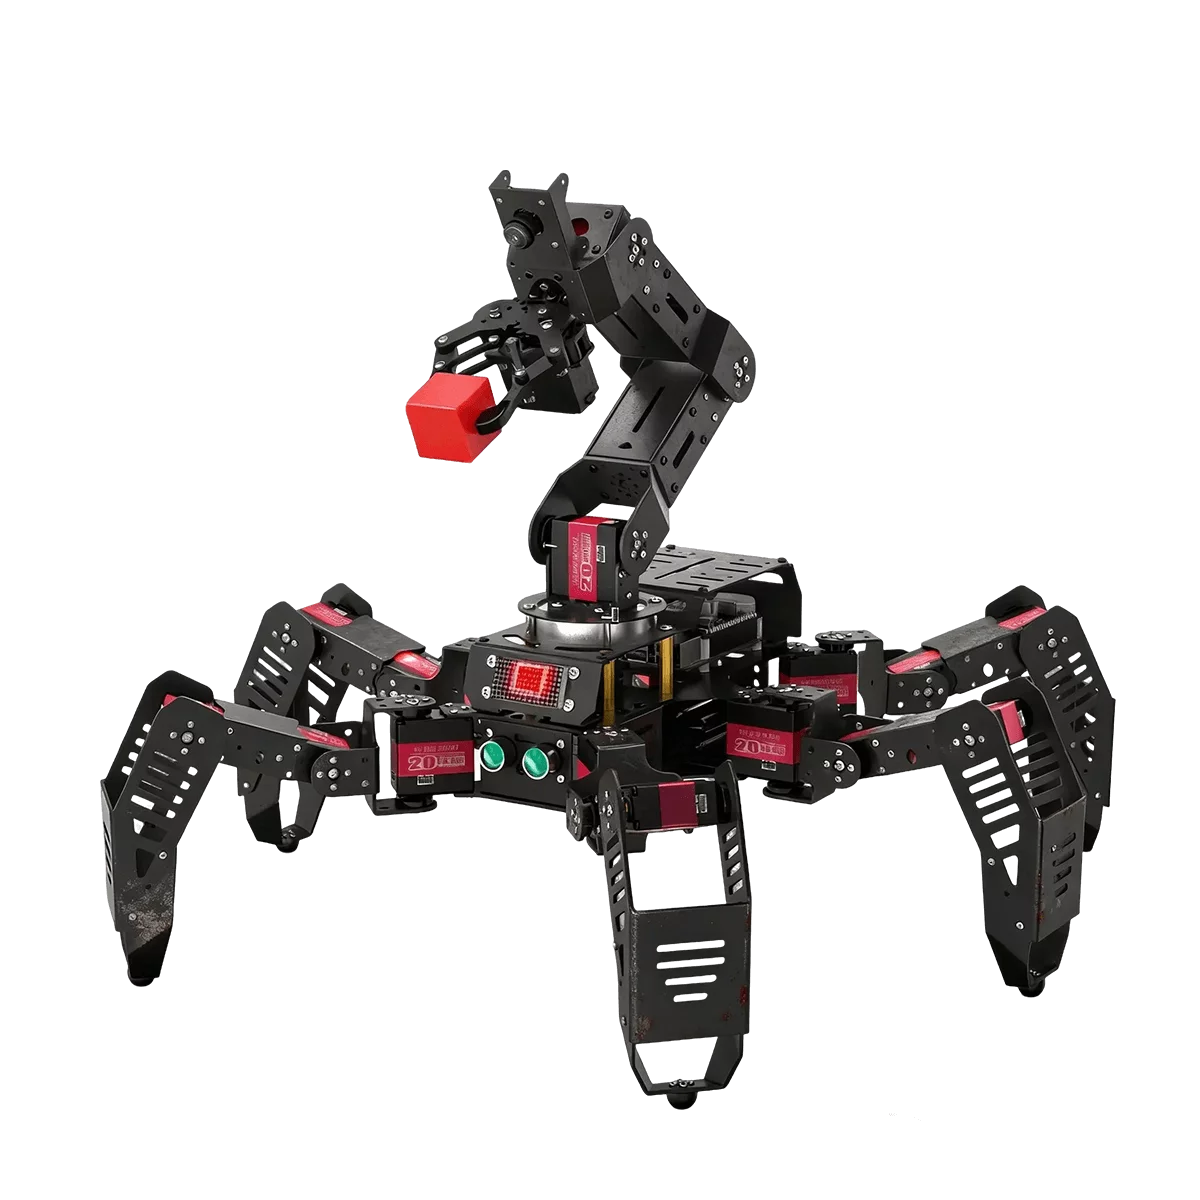
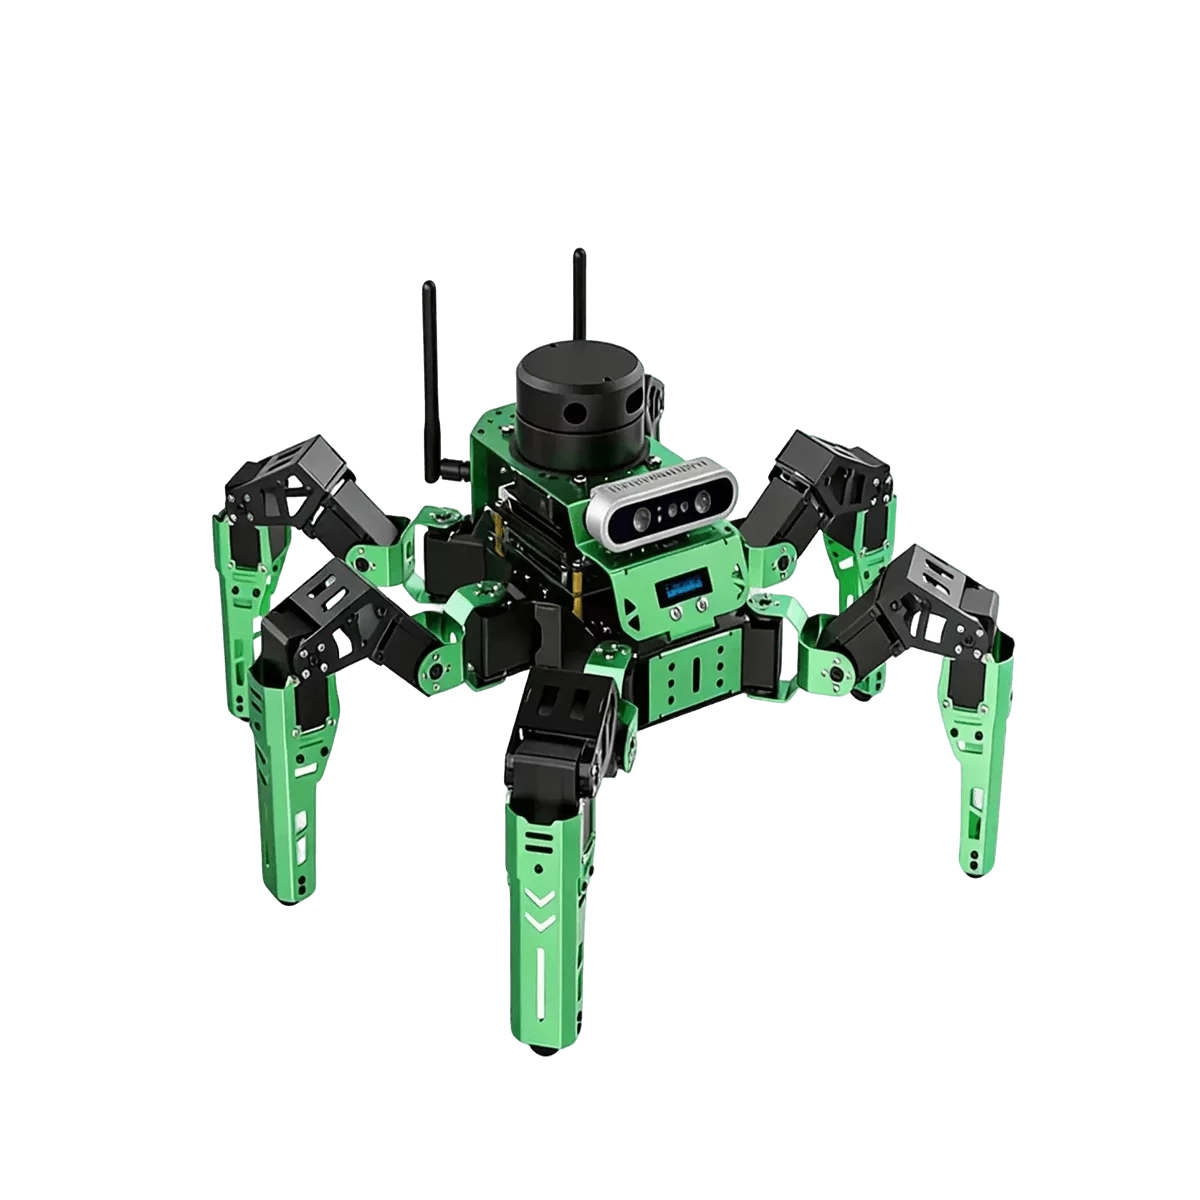
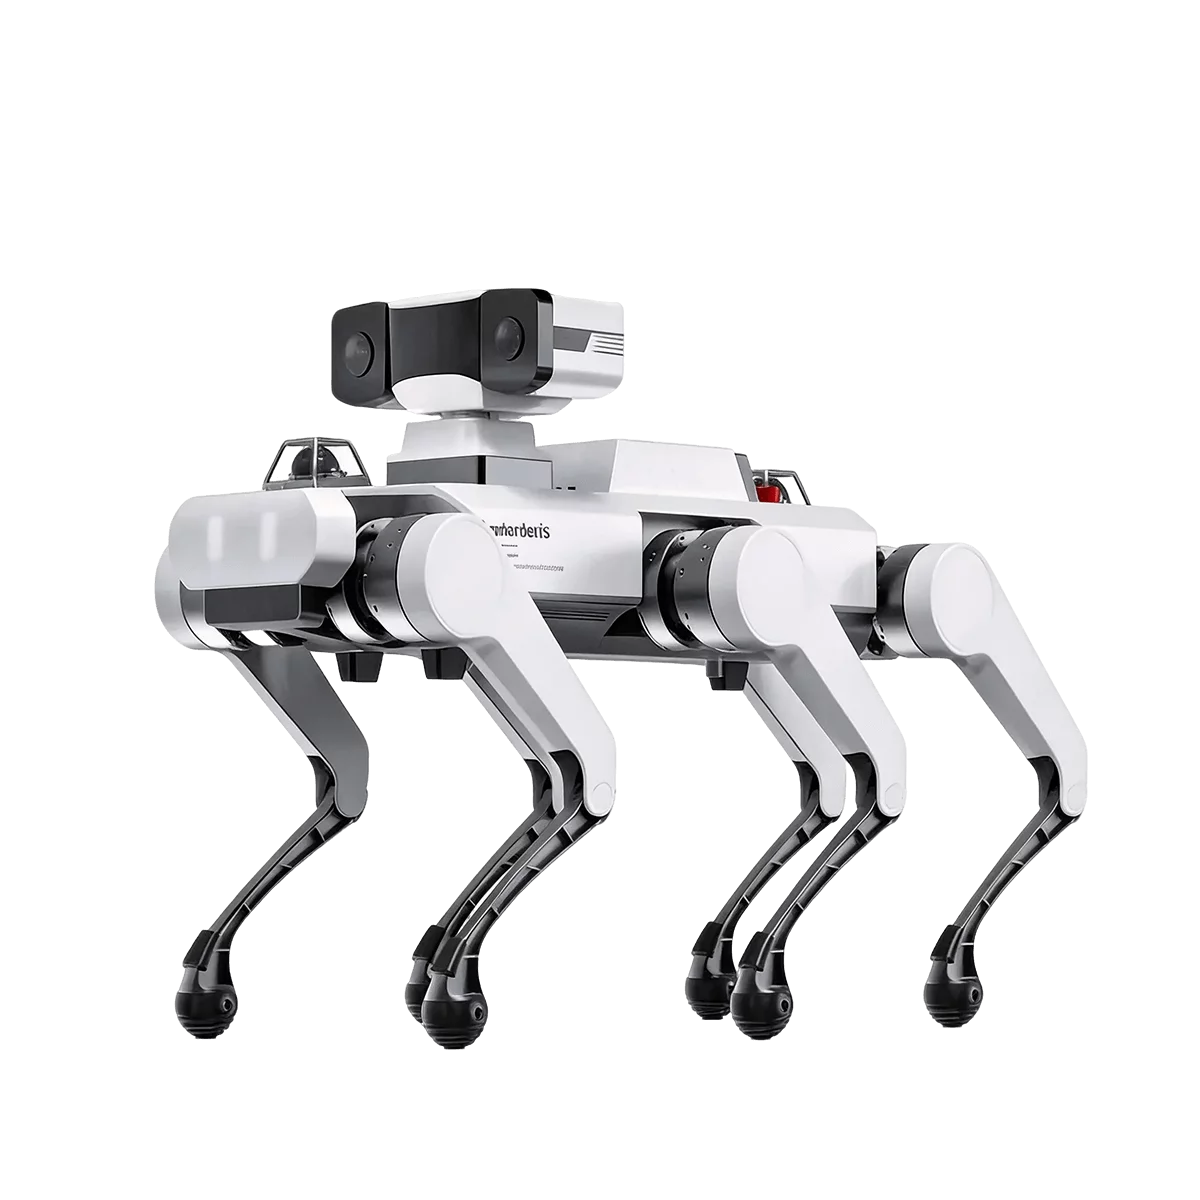
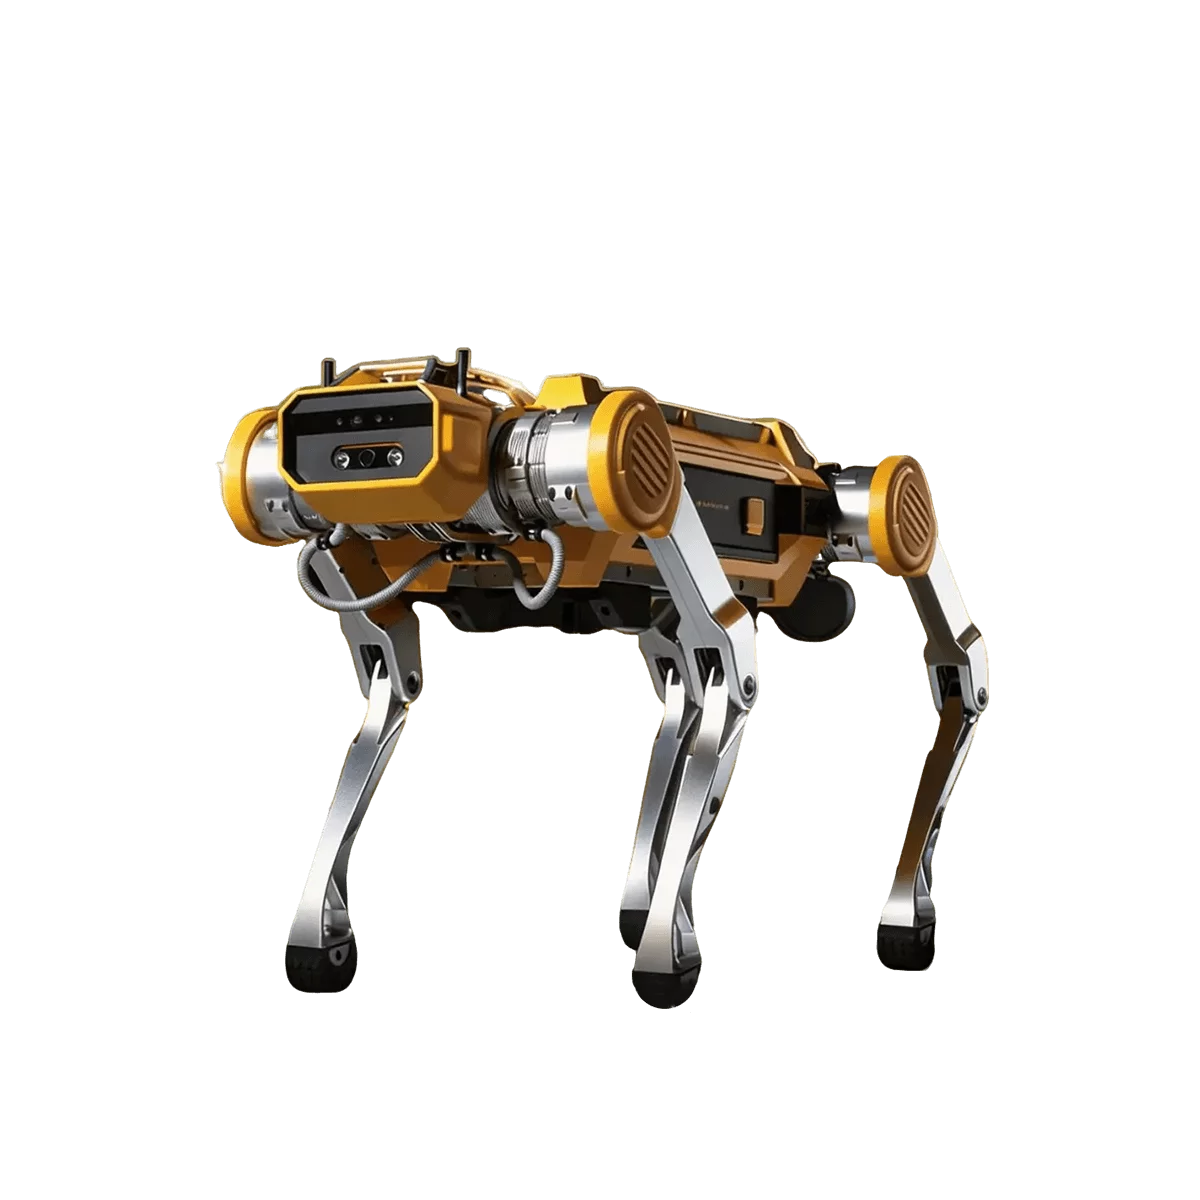
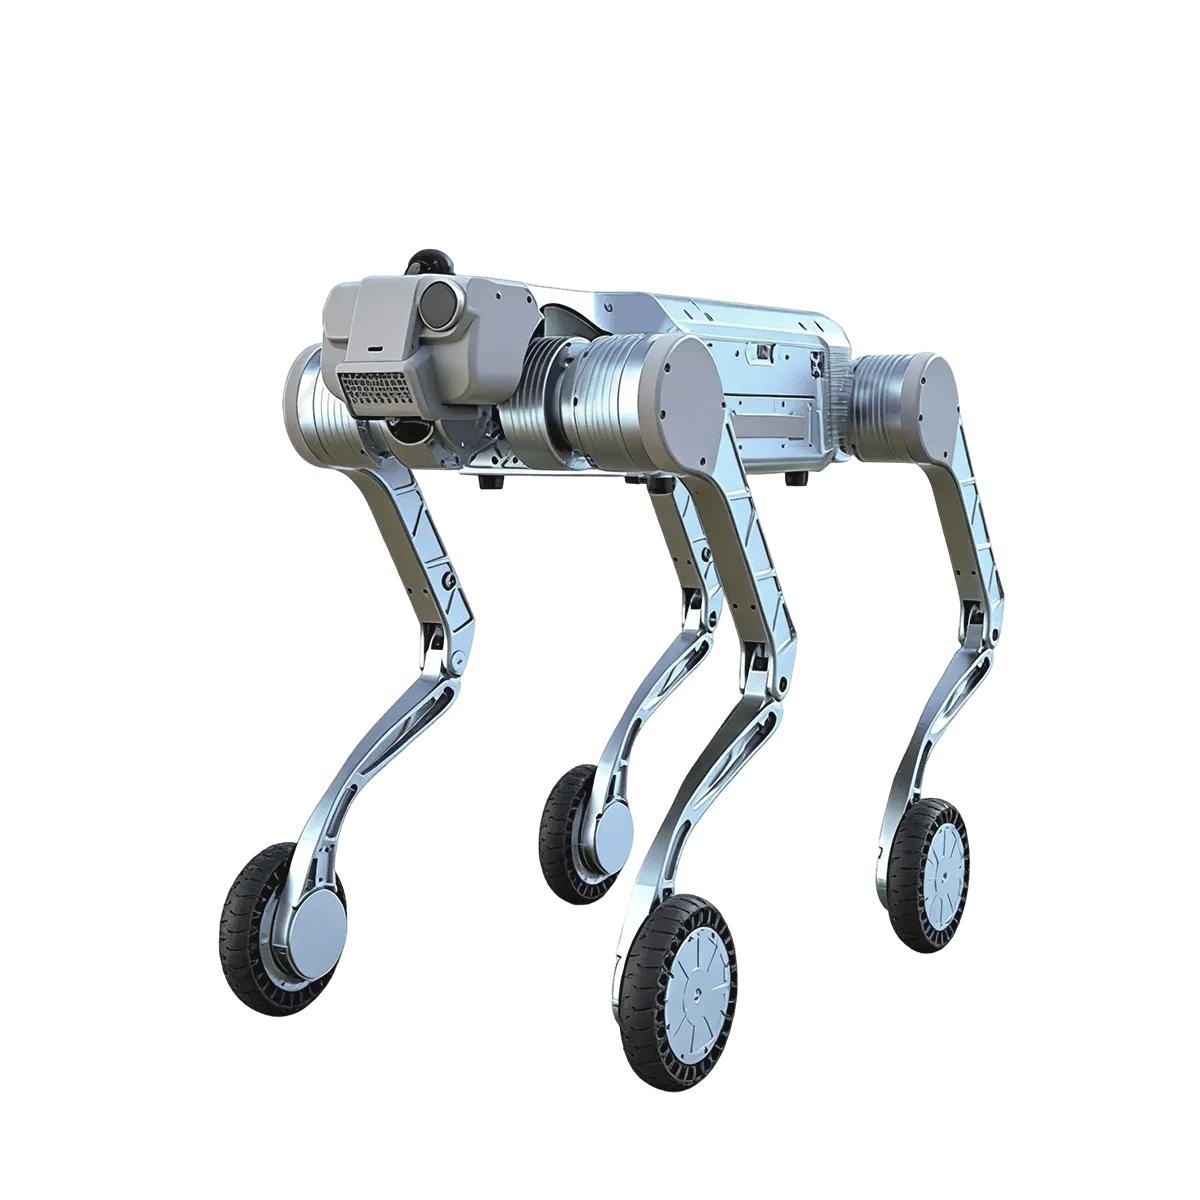
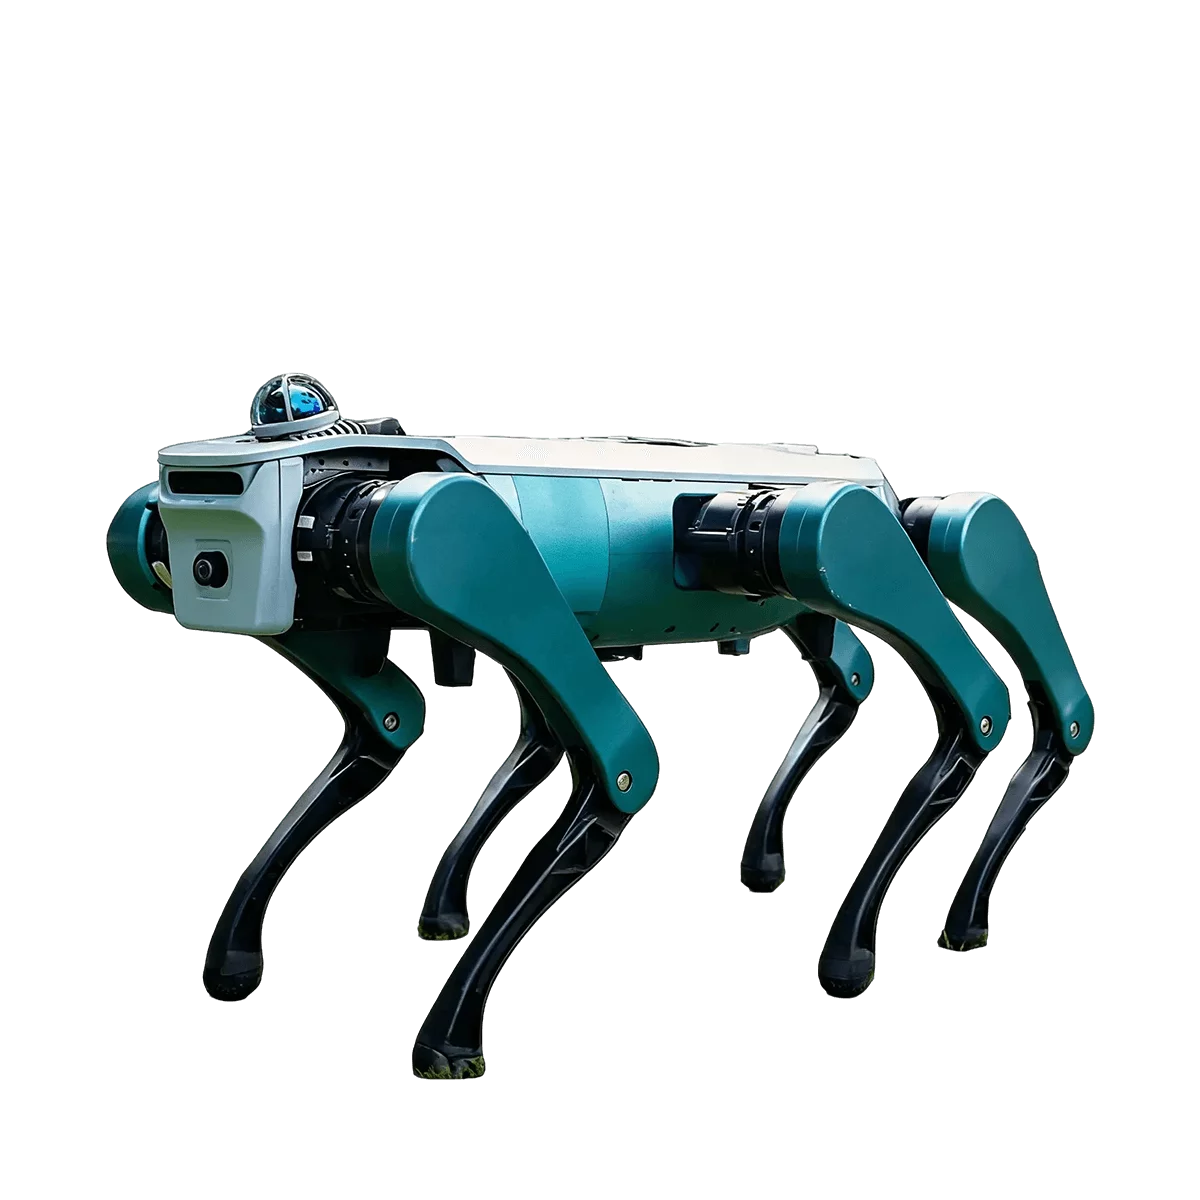
越疆探索者Hexplorer不是普通的轮式或四足机器人,它选择了六足仿生设计,理由很简单:六条腿能自然形成三角支撑,走到哪里都稳稳当当,哪怕地面坑洼湿滑也不会轻易翻倒。走起来几乎听不到声音,因为它用了低冲击步态和大扭矩静音电机,噪音控制在55分贝以内,和图书馆差不多安静。负载也很给力,20kg的机身能拉动100kg的物体,还能轻松背上10-15kg的设备,比如加装机械臂后就能边走边干活。内置激光雷达和深度相机,让它能自己识别地形、调整步态,爬20cm的障碍、40°的坡都不在话下。最实用的是开放性:预装ROS2系统,提供完整SDK,支持Python和C++开发,想加算法、接第三方传感器都行。标配还带遥控手柄和电池,拿来就能用。
Hexplorer 介绍
越疆探索者Hexplorer不是普通的轮式或四足机器人,它选择了六足仿生设计,理由很简单:六条腿能自然形成三角支撑,走到哪里都稳稳当当,哪怕地面坑洼湿滑也不会轻易翻倒。走起来几乎听不到声音,因为它用了低冲击步态和大扭矩静音电机,噪音控制在55分贝以内,和图书馆差不多安静。负载也很给力,20kg的机身能拉动100kg的物体,还能轻松背上10-15kg的设备,比如加装机械臂后就能边走边干活。内置激光雷达和深度相机,让它能自己识别地形、调整步态,爬20cm的障碍、40°的坡都不在话下。最实用的是开放性:预装ROS2系统,提供完整SDK,支持Python和C++开发,想加算法、接第三方传感器都行。标配还带遥控手柄和电池,拿来就能用。
Hexplorer 技术规格
核心硬件参数
| 参数类别 | 具体规格 | 说明 |
| 长度 | 86.3cm | 修长机身布局,确保六足稳定支撑与灵活转向能力 |
| 宽度 | 47cm | 适中宽度设计,提供优秀平衡性和狭窄地形通过性 |
| 高度 | 48cm | 理想作业高度,便于搭载传感器或机械臂执行任务 |
| 重量 | 20kg | 轻量化本体,单人即可搬运部署,降低使用门槛 |
| 自由度 | 18DOF | 每腿3关节高自由度,实现自然流畅的仿生动作 |
| 最大速度 | 1.8m/s | 快速巡检移动,大幅提升任务效率 |
| 越障高度 | 20cm | 轻松跨越常见障碍,复杂地形无压力 |
| 斜坡适应 | 40° | 陡坡稳稳爬升,户外场景应用更广泛 |
| 极限负载 | 15kg | 极限条件下仍保持平衡,扩展性更强 |
| 牵引能力 | 5倍自重 | 可轻松拉动100kg物体,实用性大幅提升 |
Hexplorer 应用场景
越疆探索者特别适合需要稳定移动、安静运行,同时还能承载设备执行任务的场合,比如学校实验室、工厂车间、户外勘探或服务场所。 教育科研:学生和研究员可以用它测试步态算法、地形识别、路径规划,开放SDK和仿真环境让开发上手快。 行业巡检:在工厂、仓库或管道区域巡逻,搭载传感器检测设备状态,越障和坡度适应能力让它去得了更多地方。 智能服务:加装机械臂或交互模块后,可用于展览引导、物品运送,甚至简单服务任务,安静运行不打扰周围人。
Hexplorer 优势
走得稳:六条腿交叉支撑,重心控制精准,湿滑或不平地面也不会晃,倒了还能自己爬起来。 超级安静:运动时几乎没声音,和人在一起也不会觉得吵,适合室内或需要安静的场合。 背得动东西:能拉5倍自重的物体,背上10kg设备轻松跑,扩展机械臂后直接干活。 哪里都能去:草地、沙地、碎石、楼梯都能过,激光雷达和相机让它自己认路、避开障碍。 好改好用:开放接口和开发包,随便加功能,后期还能支持遥控图传和自动充电,越用越顺手。
相关机器人