
AI机器人
腿式机器人
Y20-W
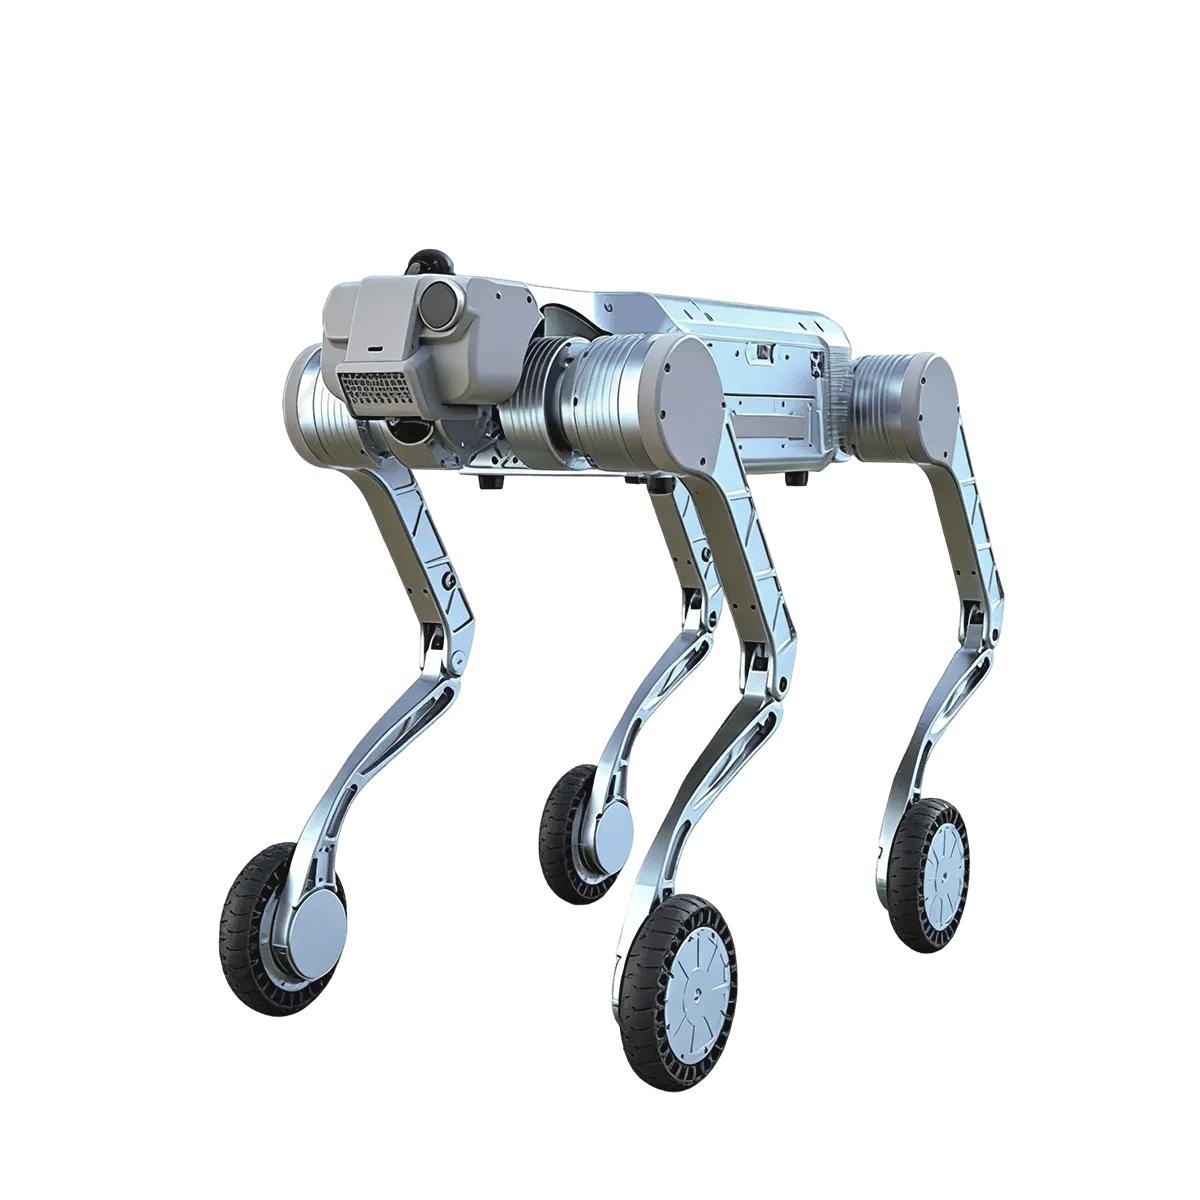
Y20-W是山东优宝特推出的一款实用性很强的四足机器人,定位全地形适应旗舰版。它的机身用铝合金打造,既轻又抗撞,每条腿有6个自由度,总共16个,让动作灵活自然。核心动力来自高性能无刷电机,配合准直驱结构,跑起来既快又稳,最高奔跑时速达6米/秒,还能背着20kg东西爬楼,续航超过两小时。支持CAN通信和Linux开发环境,你可以用C++直接写代码,还有配套仿真软件能在电脑上先测试步态和算法。
Y20-W 介绍
Y20-W是山东优宝特推出的一款实用性很强的四足机器人,定位全地形适应旗舰版。它的机身用铝合金打造,既轻又抗撞,每条腿有6个自由度,总共16个,让动作灵活自然。核心动力来自高性能无刷电机,配合准直驱结构,跑起来既快又稳,最高奔跑时速达6米/秒,还能背着20kg东西爬楼,续航超过两小时。支持CAN通信和Linux开发环境,你可以用C++直接写代码,还有配套仿真软件能在电脑上先测试步态和算法。
Y20-W 技术规格
核心硬件参数
| 参数类别 | 具体规格 | 说明 |
| 长度 | 92.5cm | 修长机身设计,提升狭窄通道通过性 |
| 宽度 | 54.5cm | 适中宽度布局,确保高速运动时侧向稳定 |
| 高度 | 62cm | 优化重心高度,结合腿部结构大幅提升越障和坡道平衡能力 |
| 重量 | 46.7kg | 高强度铝合金框架,重量分布合理,单人辅助即可搬运部署 |
| 负载能力 | 20kg | 强劲动态负载,支持携带重型设备长时间作业,效率大幅提升 |
| 最大行走速度 | 2m/s | 稳定巡航速度,适合长距离巡检任务,节能持久 |
| 最大奔跑速度 | 6m/s | 爆发式高速机动,快速响应紧急场景,覆盖范围更广 |
| 爬坡能力 | 35° | 出色坡道通过性,轻松应对陡峭地形,拓展野外应用 |
| 爬梯能力 | 25cm | 标准楼梯台阶无压力,室内外多层环境自由切换 |
| 垂直越障高度 | 120cm | 极端障碍跨越能力,复杂地形下保持高效前进 |
| 腿部自由度 | 16DOF | 高自由度关节配置,动作更灵活,实现复杂步态和精准操控 |
Y20-W 应用场景
教育与科研:作为开放开发平台,方便高校和实验室研究步态规划、力控算法、平衡控制等。 巡检与探测:进入电力线路、矿山、狭窄通道进行设备检查和环境探测,减少人员风险。 负载作业:背负物资或工具,在野外、仓库、工地运送物品。 危险环境作业:替代人进入有毒、易塌方或灾后现场,进行救援勘探和物资投送。
Y20-W 优势
负载和速度兼得:背20kg还能跑6m/s,干活效率高,不用频繁来回。 地形不挑:35°坡、颠簸路面都能稳稳过,减少现场卡顿烦恼。 结实安全:铝合金机身抗冲击,有过流过热保护,用着放心不怕坏。 开发友好:支持C++编程+仿真软件,快速验证想法,缩短从实验到落地的周期。
相关机器人

spot
Spot是波士顿动力开发的四足移动机器人,核心在于其敏捷性和自主能力。首先,它配备360°相机和...
SpiderPi Pro
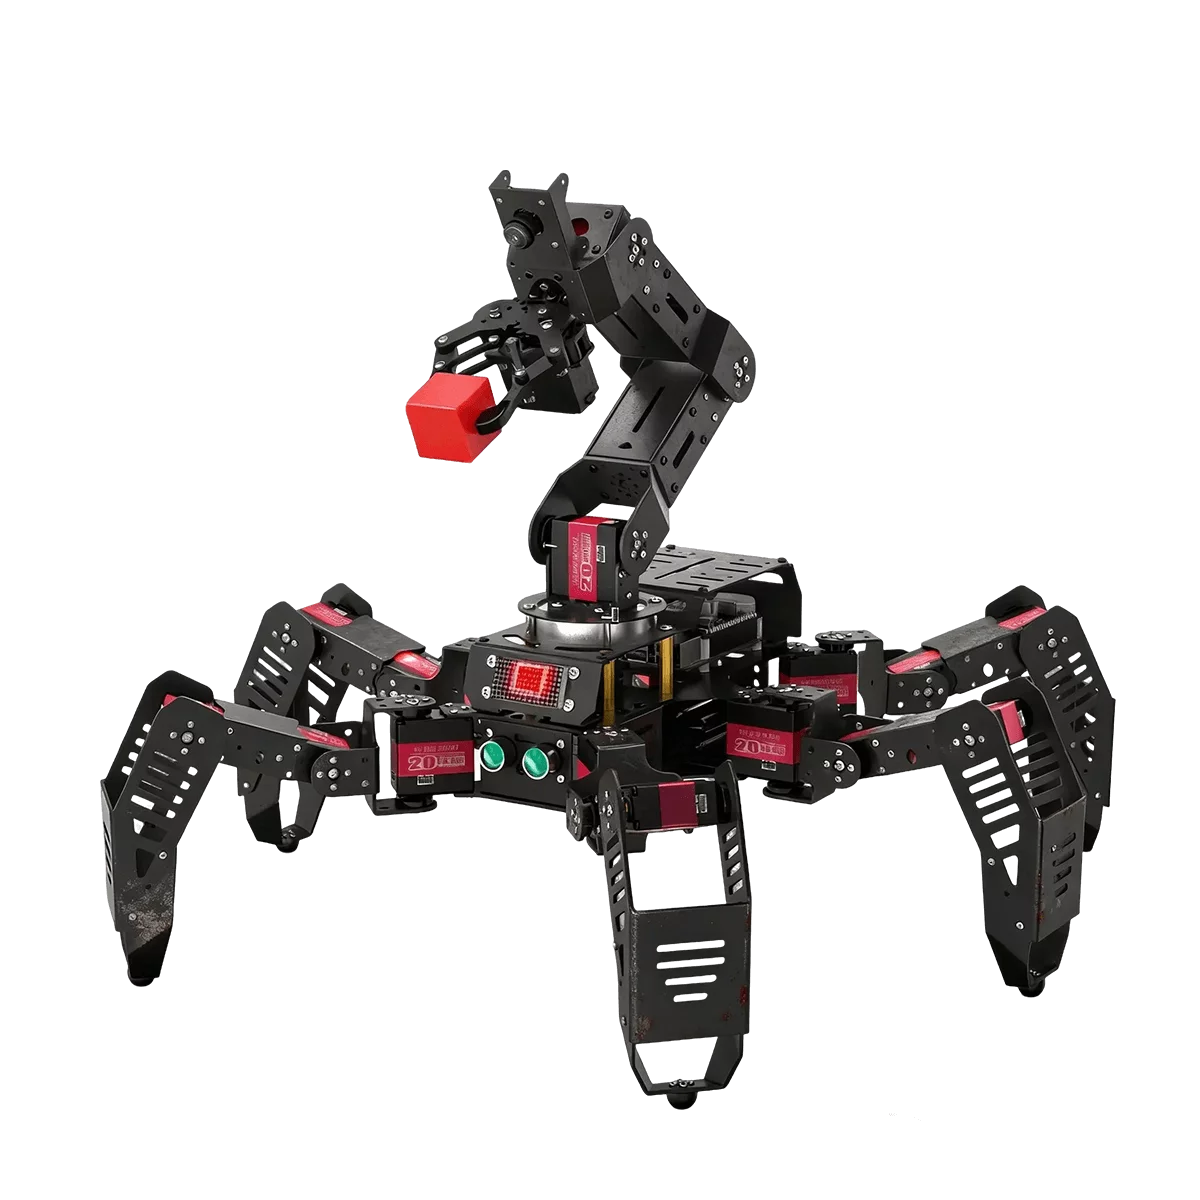
SpiderPi Pro把腿+手+眼做成能装背包的整机,。六足仿生底盘解决跨门槛、钻桌底、爬15...
SpiderPi
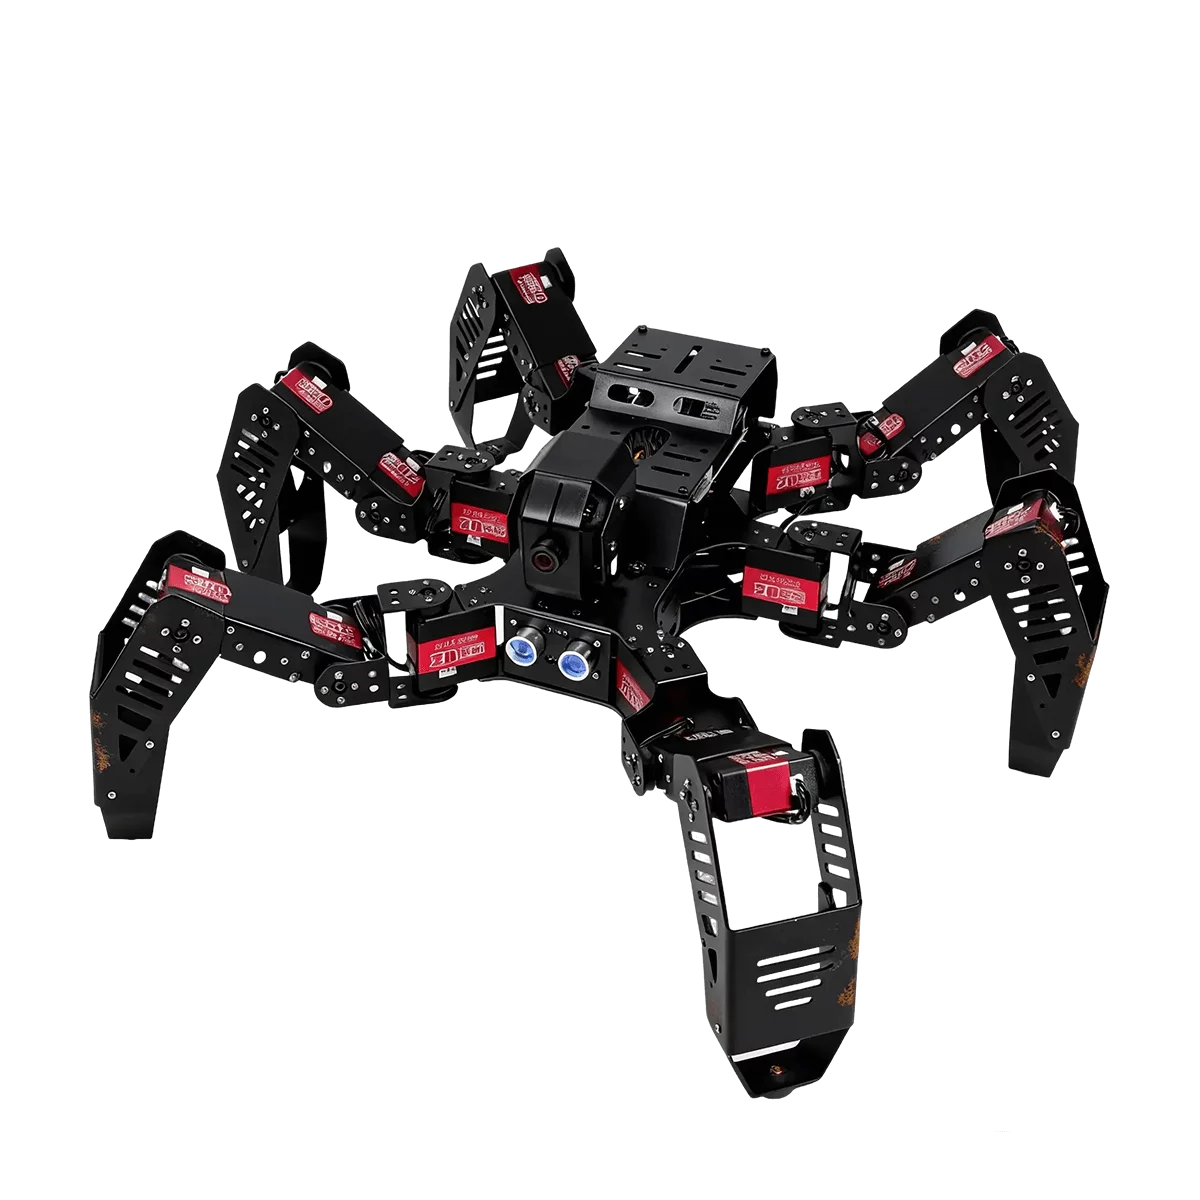
SpiderPi不是一只普通的机器蜘蛛,它是你进入AI世界的六条腿向导。搭载树莓派4B大脑,48...
Hexplorer
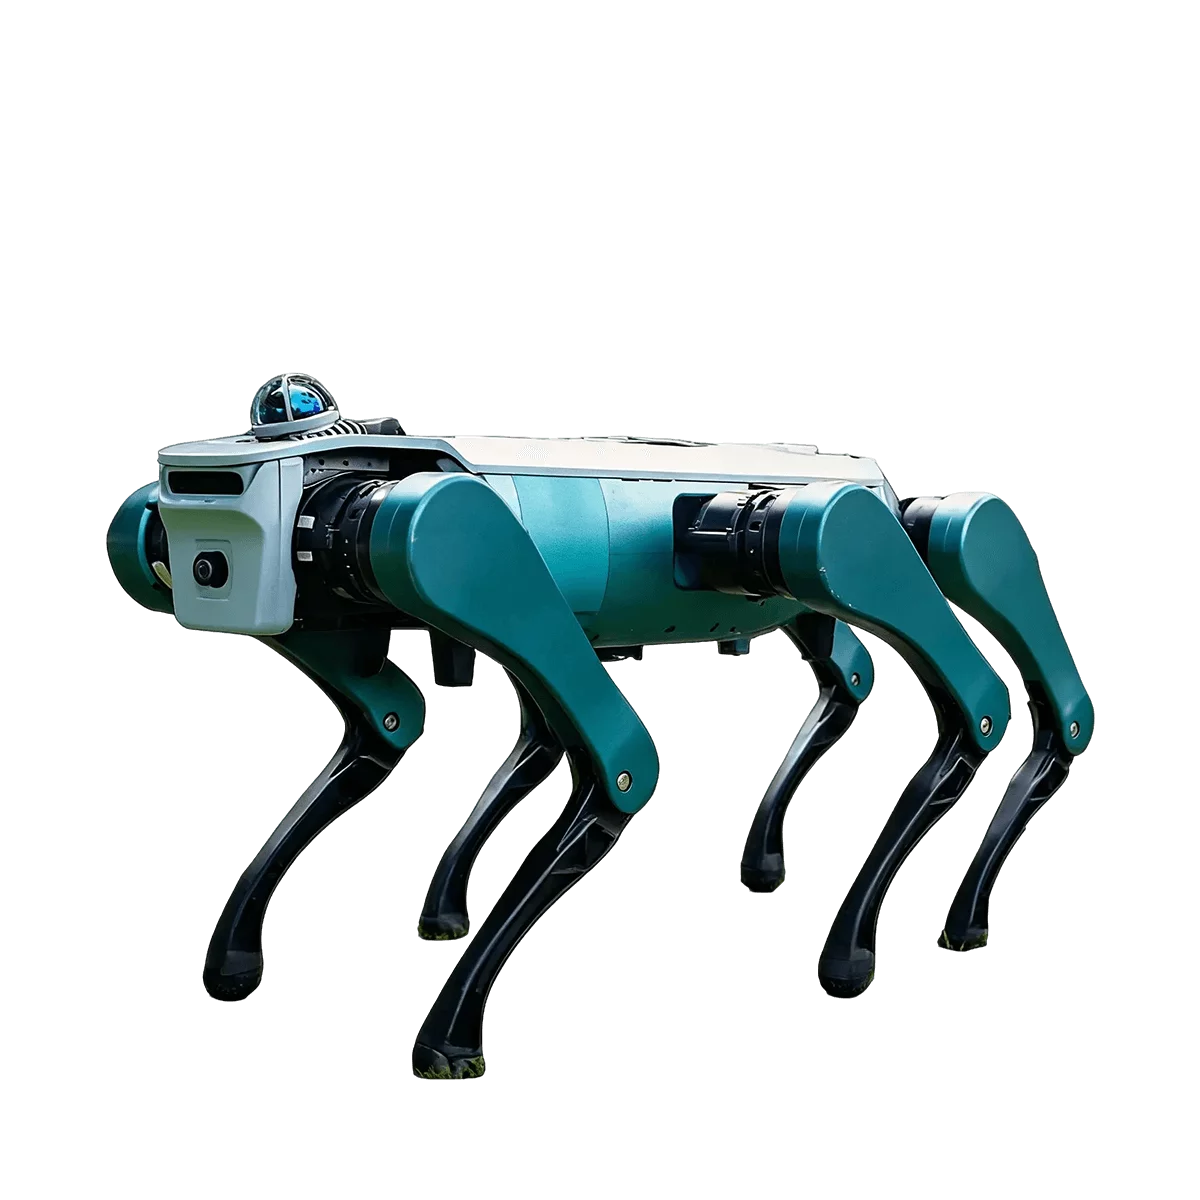
越疆探索者Hexplorer不是普通的轮式或四足机器人,它选择了六足仿生设计,理由很简单:六条腿...
JetHexa ROS
JetHexa是幻尔科技推出的一款高性能六足机器人,核心用的是NVIDIA Jetson Nan...
KANGAROO
从官网的演示视频中你能看到,Kangaroo的动作流畅得不像传统机器人。它能轻松地从深蹲状态优雅...
联想晨星足式机器人GS
联想晨星Daystar Bot系列是联想自研的六足足式机器人,不是传统轮式或四足,而是多了两条腿...
Apollo
Apollo工业四足机器人是镜识科技联合凯尔达推出的新一代工业级四足机器人,也是浙江大学杭州国际...